AM-VECTOR
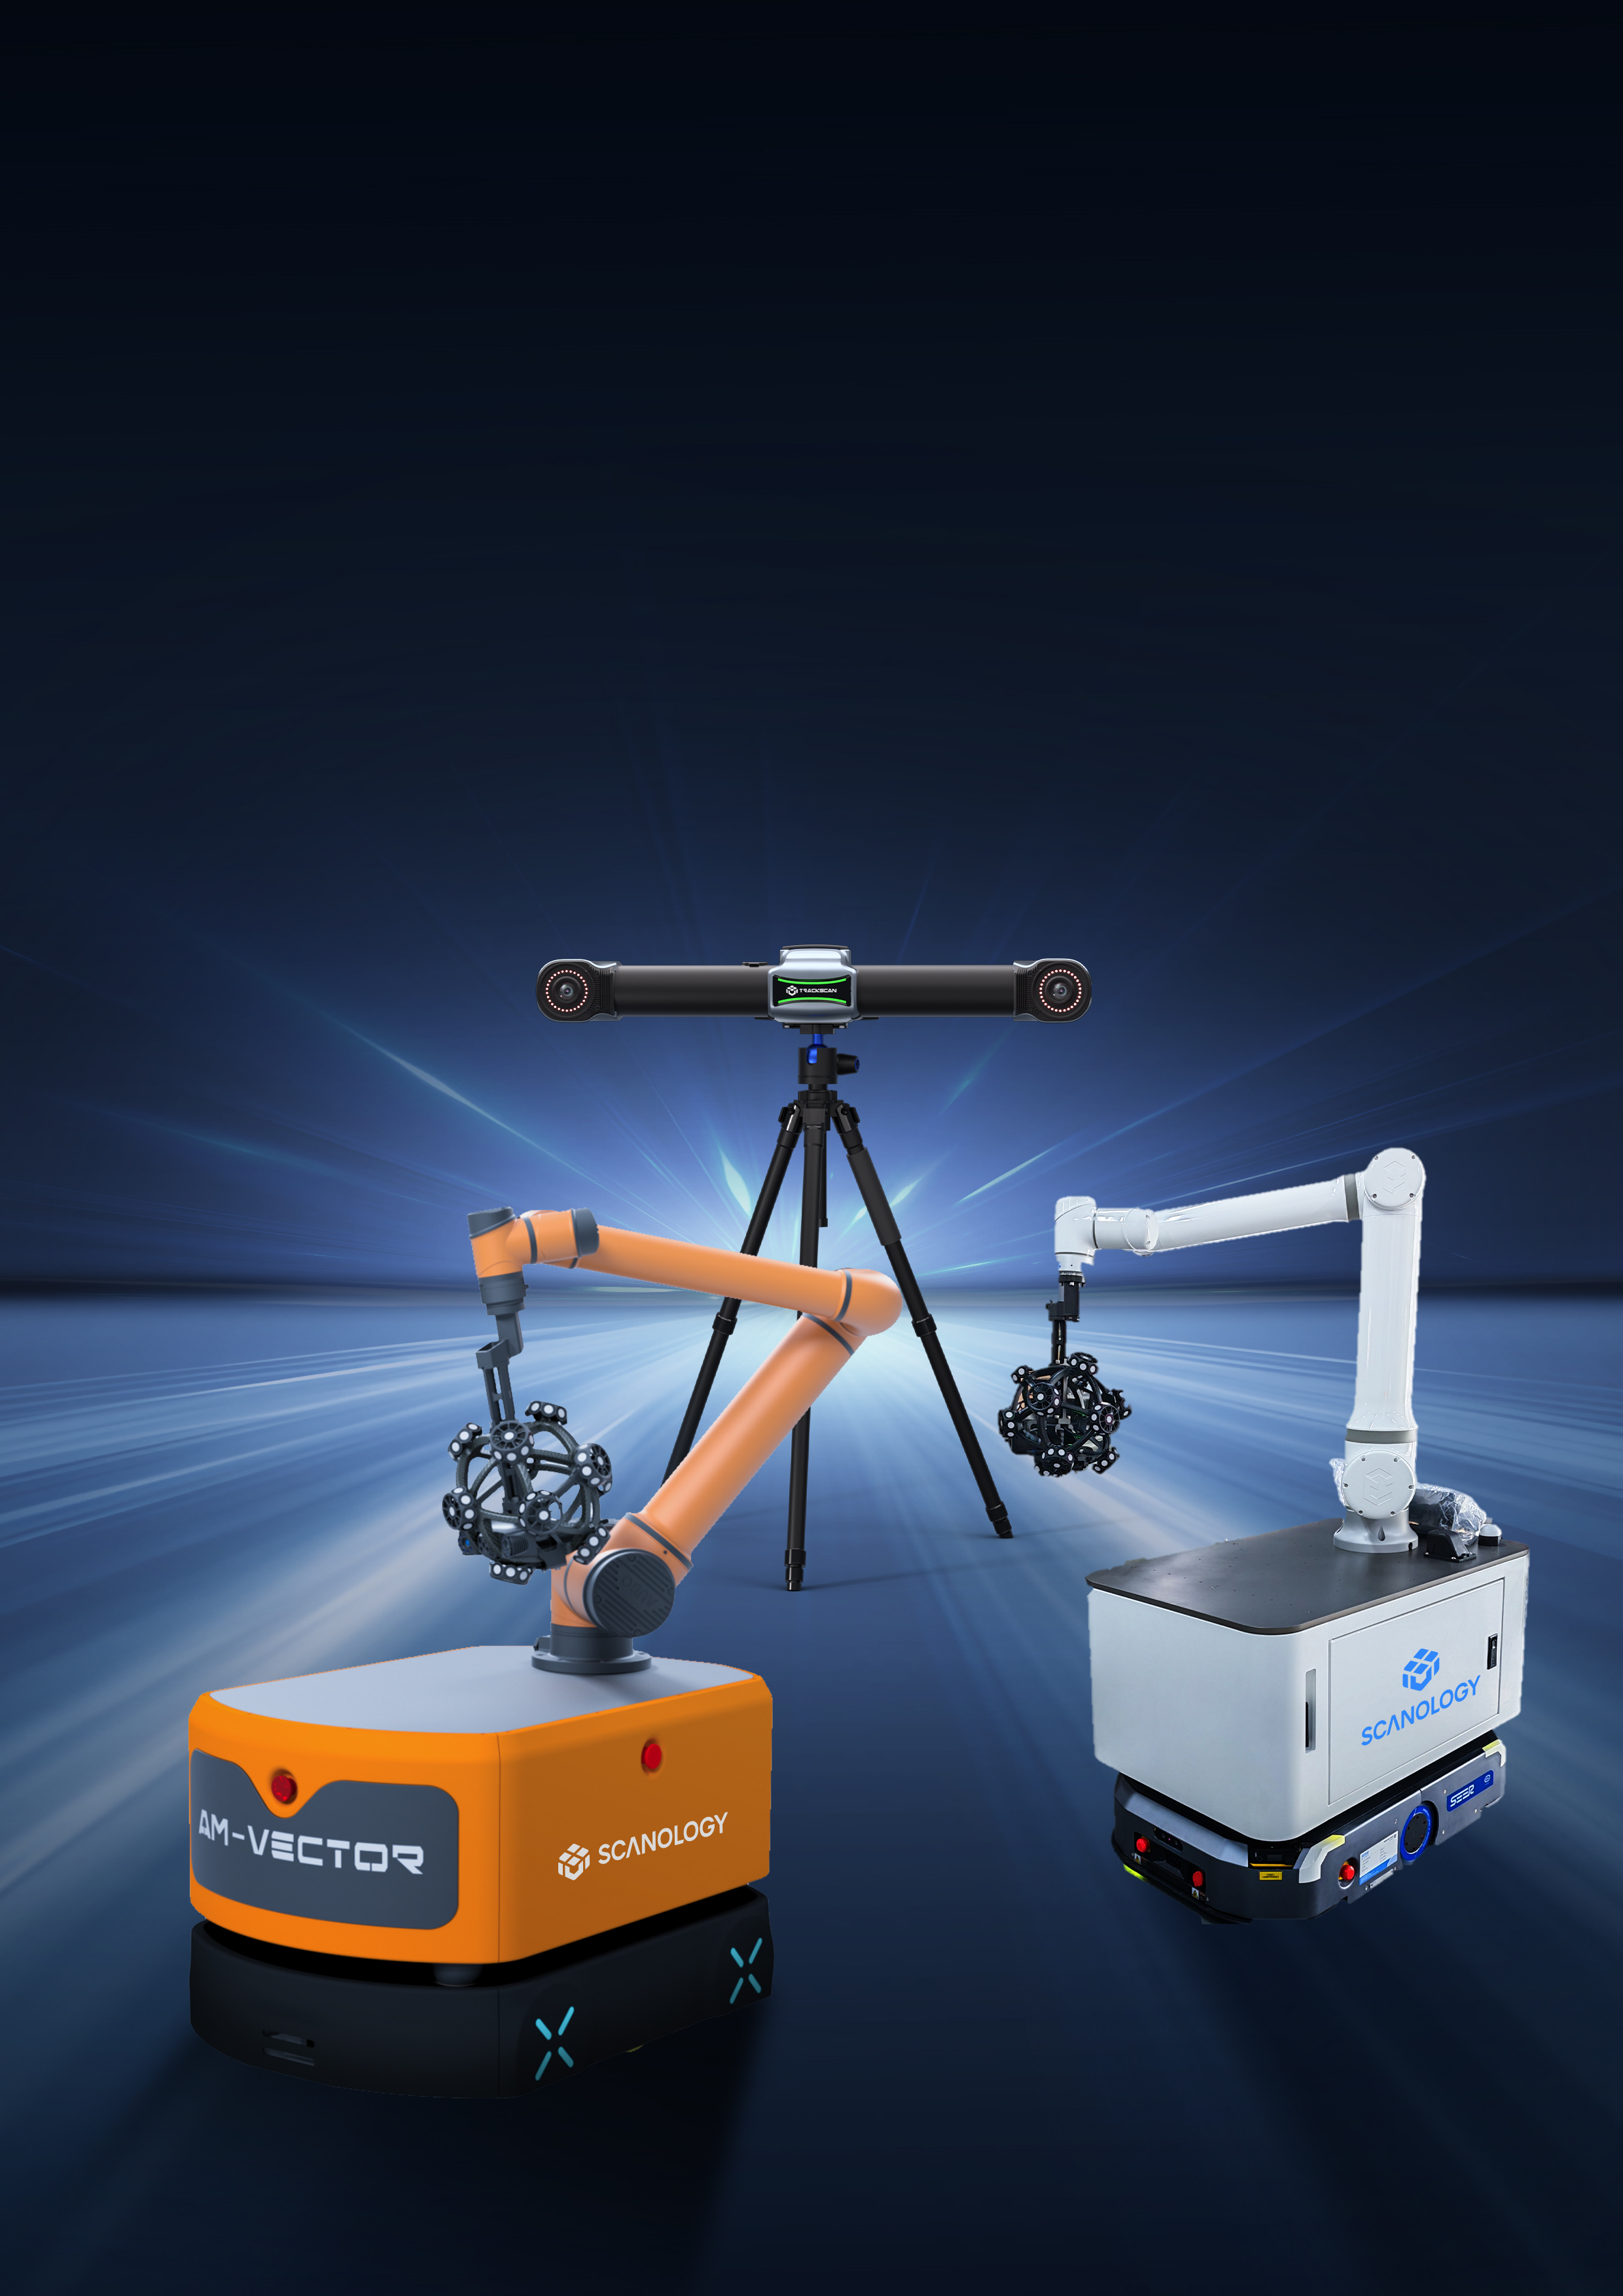
Hibrit mobil robot, kablosuz 3D tarama ve TrackScan optik takip teknolojisini bir araya getiren esnek otomatik ölçüm sistemi.
Mobil ve esnek otomatik ölçüm
AM-VECTOR, hibrit mobil robot yapısını kablosuz tarama teknolojisi ve TrackScan'in geniş alan optik takibiyle birleştirir.
Taramadan rapora otomatik süreç
DefinSight; otomatik tarama, otomatik kalibrasyon, STL/ASC çıktısı ve ölçüm raporu üretimini destekler. DefinSight PathPlanning sanal yol planlama ve simülasyon sağlar.
LiDAR ve SLAM tabanlı konumlandırma
Yüksek hassasiyetli LiDAR ve SLAM navigasyon ve konumlandırma için kullanılır. Reflektif konumlandırma işaretleri, otomatik şarj ve CE uyumluluğu broşürde belirtilir.
| Tarayıcı seçenekleri | Sharp EA / Sharp SA / Nimble-A |
|---|---|
| Maks. takip mesafesi | 4,2 m / 8,5 m / 7,2 m (konfigürasyona göre) |
| Doğruluk | 0,025 mm'ye kadar |
| Robot kol erişimi | 1304 mm veya 1350 mm |
| Batarya | 5–6 saat (konfigürasyona göre) |
Teknik bilgiler SCANOLOGY AM-VECTOR broşüründen alınmıştır; nihai konfigürasyon uygulamaya göre doğrulanmalıdır.
Esnek otomatik kalite kontrol
Mobil robot mimarisi, ölçüm sisteminin farklı çalışma bölgelerine hareket etmesi gereken otomasyon senaryolarına yöneliktir.