6D Pose Tracking System
Nesnelerin X/Y/Z konumu ile pitch, roll ve yaw yönelimini gerçek zamanlı izleyerek montaj, robot kalibrasyonu ve dinamik testlerde tam 6DoF veri üretir.
Konum + yönelim aynı anda
Sistem nesnenin üç eksendeki konumunu ve üç açısal yönelimini gerçek zamanlı yakalar. Böylece statik koordinat kontrolü dinamik poz izlemeye dönüşür.
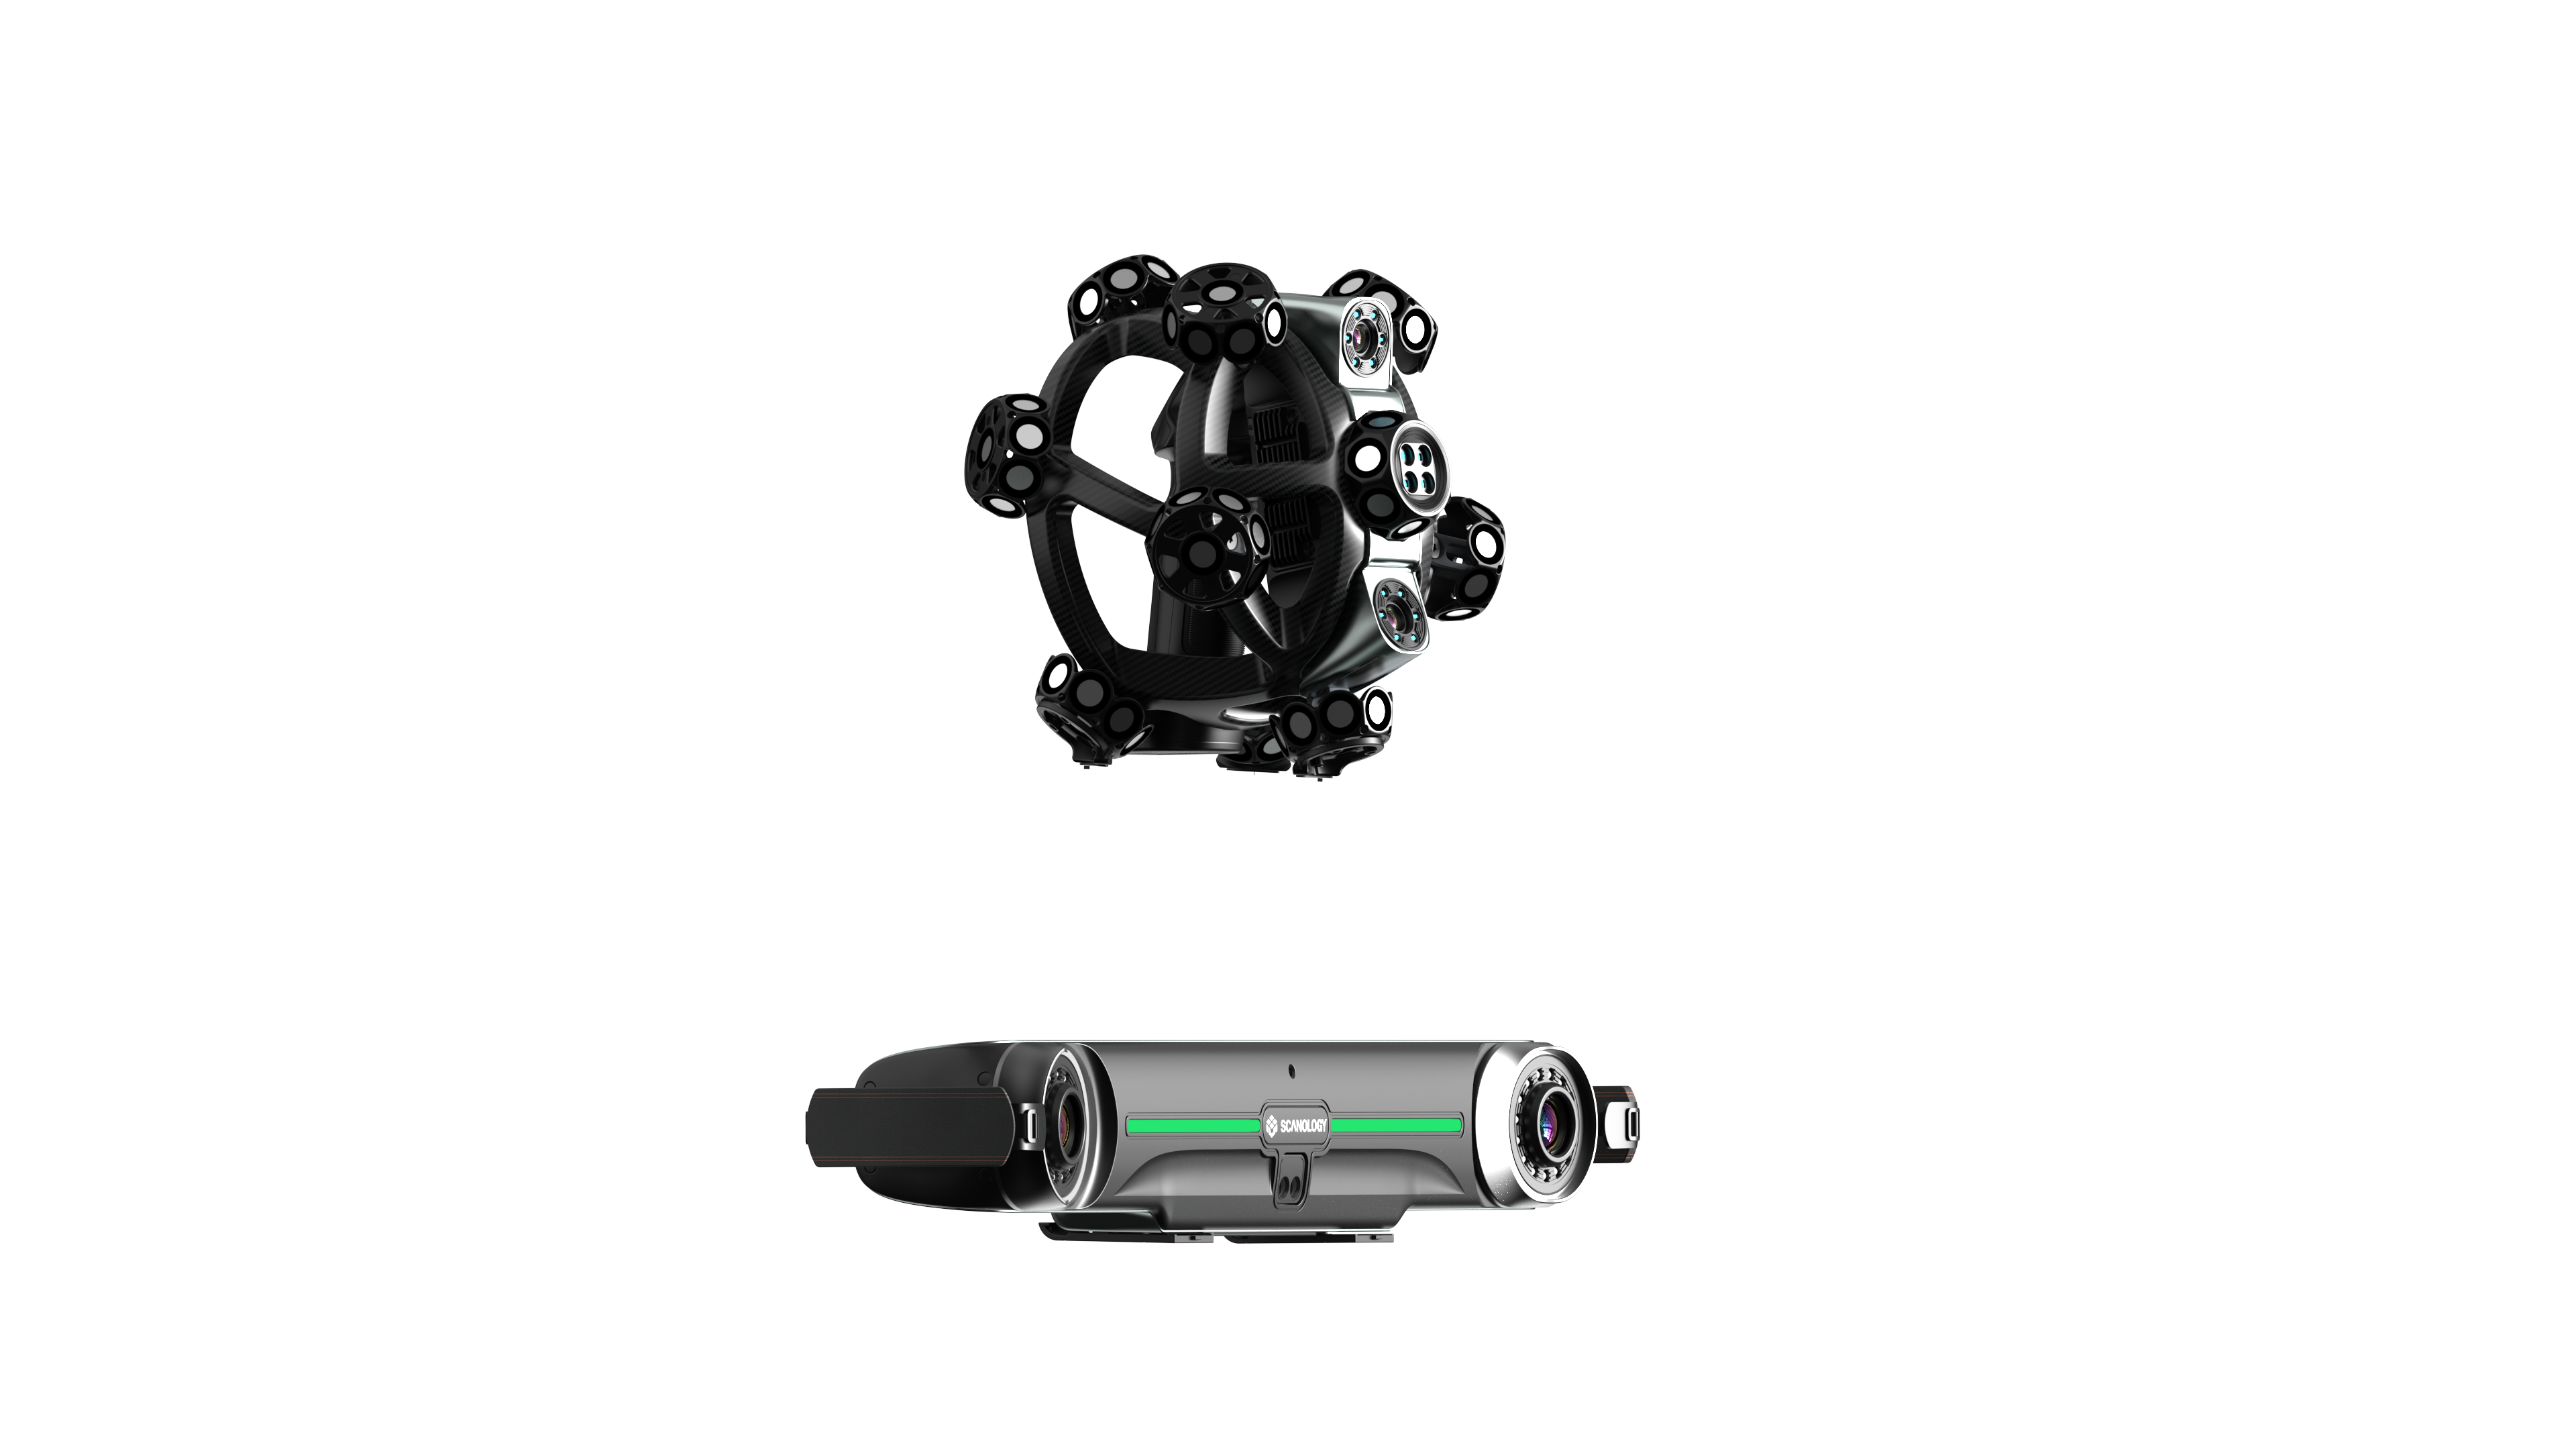 Görsel SCANOLOGY optik takip ekosistemini temsil eder; 6D Pose teknik değerleri güncel resmi üretici sayfasından alınmıştır.
Tek kurulumda birden fazla hedef
Geniş takip alanı ve optik algoritmalar sayesinde aynı çalışma hacminde birden fazla hedefin takibi desteklenir. Robot mutlak doğruluk düzeltmesinde uç efektör ve eksen hareketlerinin izlenmesine uygulanabilir.
Görsel SCANOLOGY optik takip ekosistemini temsil eder; 6D Pose teknik değerleri güncel resmi üretici sayfasından alınmıştır.Titreşimli ortamlarda poz düzeltme
Referans noktalarıyla hareket ve titreşim etkilerini kompanse etmeye yönelik yapı; çarpışma testleri, montaj yönlendirme, robot kalibrasyonu ve havacılık ekipmanı montajı gibi dinamik uygulamalara yöneliktir.
Görsel SCANOLOGY optik takip ekosistemini temsil eder; 6D Pose teknik değerleri güncel resmi üretici sayfasından alınmıştır.6D Pose Tracking System teknik verileri
| NimbleTrack takip mesafesi | 3,2 m |
|---|---|
| NimbleTrack takip frekansı | 90 Hz |
| NimbleTrack takip doğruluğu | 0,064 mm (3,2 m) |
| TrackScan Sharp takip mesafesi | 8,5 m |
| TrackScan Sharp takip frekansı | 100 Hz |
| TrackScan Sharp takip doğruluğu | 0,048 mm (3,5 m); 0,069 mm (5,2 m) |
| Adaptör | Uygulamaya özel |
| Çalışma sıcaklığı | -10–40 °C |
| Nem | %10–90 RH |
| Bağlantı | USB 3.0 / Network Interface / Wi‑Fi |
Teknik değerler SCANOLOGY'nin güncel resmi ürün verilerinden derlenmiştir. Nihai sistem konfigürasyonu, ölçüm hacmi ve kabul kriterlerine göre doğrulanmalıdır.